Articles
Xense Robotics 在 ICRA 2026 上展示全栈触觉智能生态系统,以推进物理人工智能和实体智能
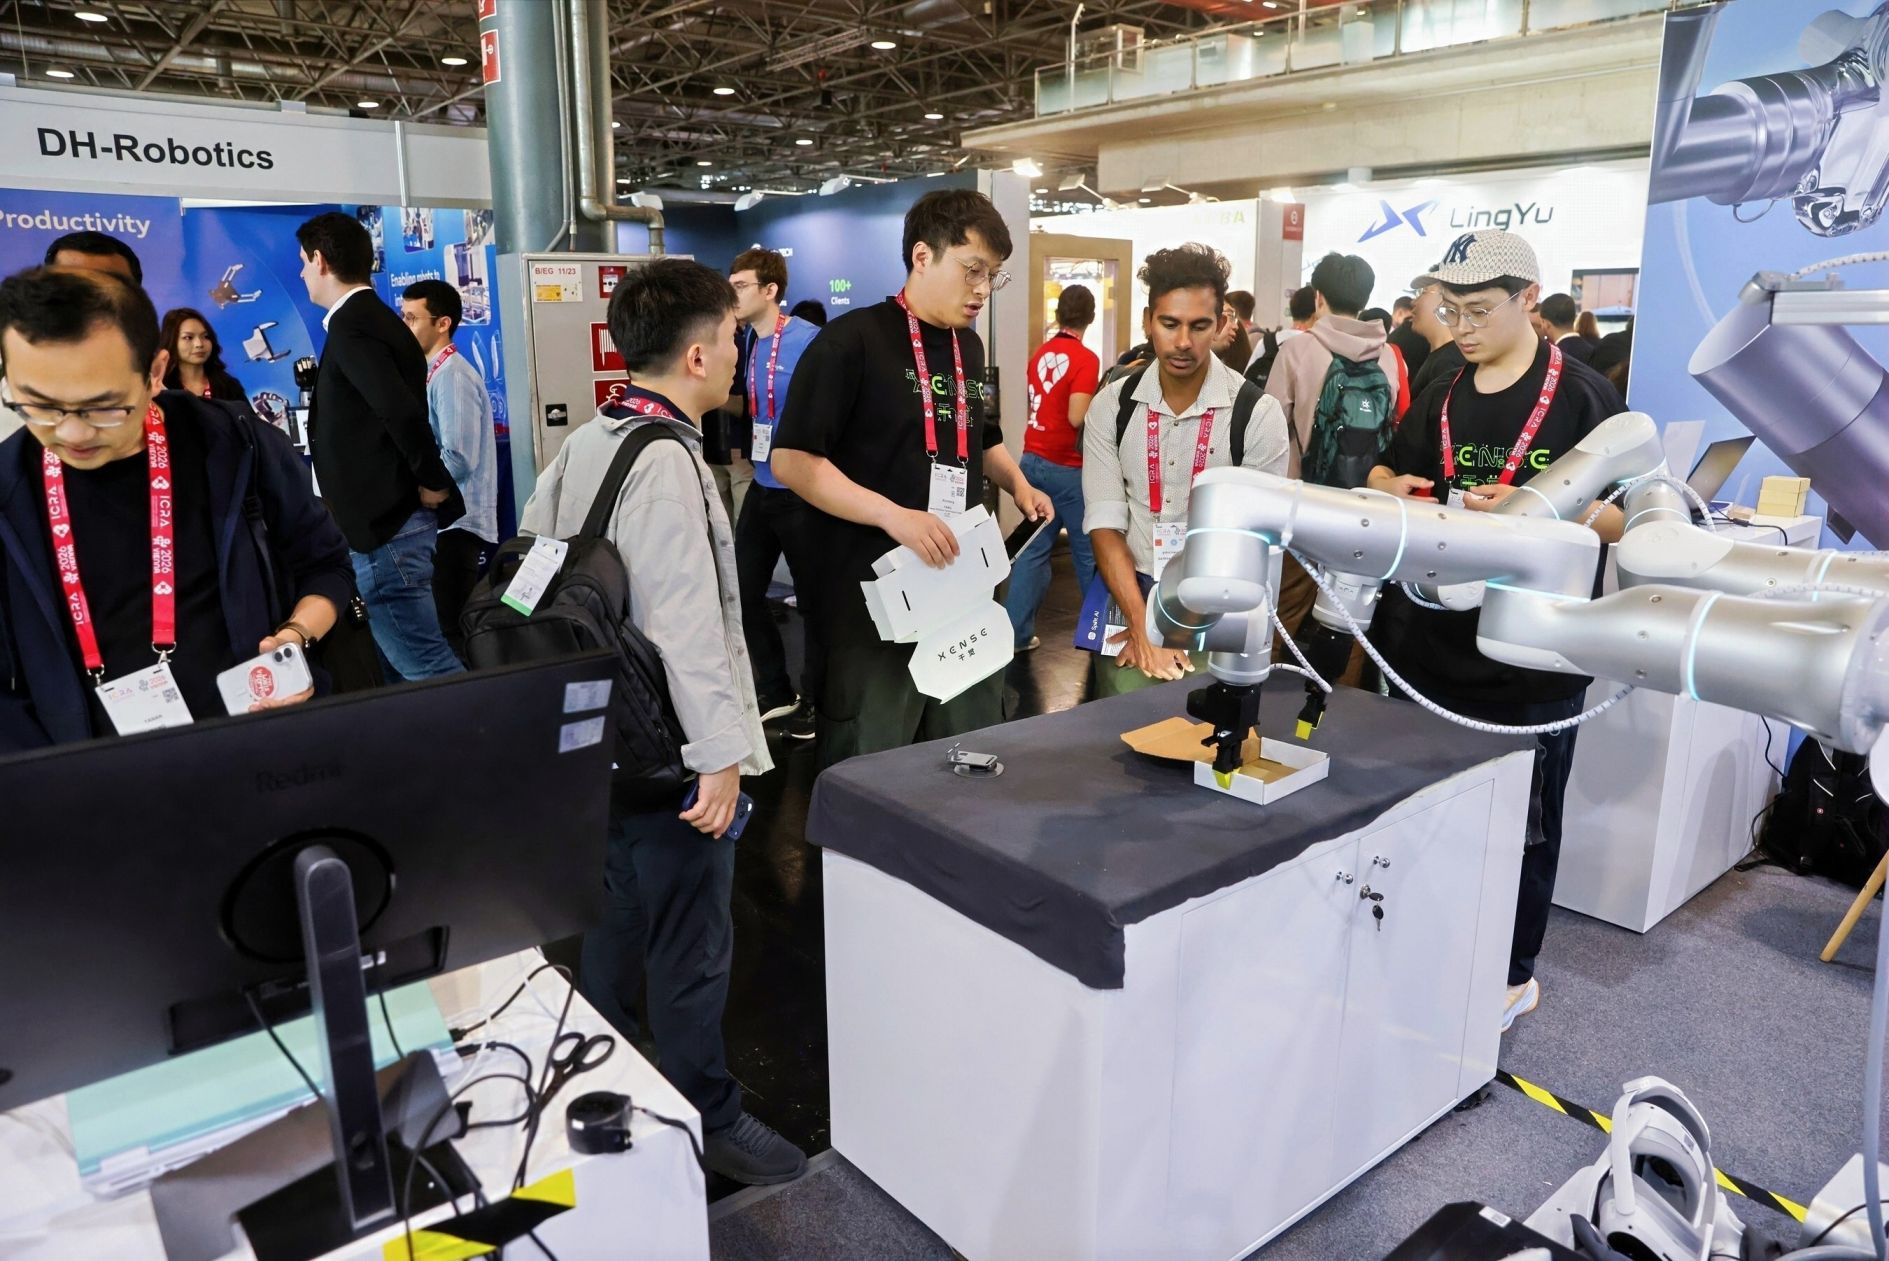
机器人领域的全球旗舰会议ICRA在奥地利维也纳盛大召开。 Xense Robotics 亮相维也纳展览及会议中心 B-123 展厅。 Xense Robotics以“触摸点燃物理智能”为核心主张,全面展示了涵盖触觉硬件感知、数据采集、触觉世界模型、VTLA模型的全栈触觉智能技术体系。
展会上,Xense Robotics重磅展示了VTLA模型驱动的双臂长视界顺应操控,直观验证了触觉智能在真实复杂的机器人操作中的核心价值; TacCap-Gripper触觉数据采集设备全球首发,填补了机器人物理交互数据闭环的关键空白;同时,完整展示了多模态触觉传感器的完整产品矩阵。它展位上还提供了沉浸式触觉交互体验,以轻量化、可视化的方式展示了高精度触觉传感的实时响应性能,向全球业界凸显了触觉智能赋能机器人物理交互、支持实体智能在现实世界落地的扎实能力。
触觉智能成为现实世界物理智能的关键门户
随着视觉感知、智能运动规划和多模态大模型技术的不断快速发展,机器人在环境理解和任务规划方面取得了重大进展。然而,在真实的、非结构化的物理环境中,机器人部署的核心挑战往往不在于“看清环境”,而在于“接触后精准交互”。
关键物理信息,如物体滑动、材质等变形、接触稳定性和力的大小仅靠视觉感知无法准确、精确地获取,但它直接决定了机器人实际任务(例如抓取、精密组装、柔性折叠、精确对准和按压)的成功率和性能稳定性。换句话说,视觉使机器人能够看到世界,而触觉智能使机器人能够真正触摸物理世界并与物理世界自主交互。是将体身智能带入工业应用的核心突破点。
在ICRA 2026上,Xense Robotics以“触觉智能赋能物理智能落地”为核心展览主题,全面呈现其全栈闭环物理智能生态系统,包括底层触觉硬件研发、高精度触觉数据采集、自研感知算法迭代、触觉世界模型构建等。
核心价值的真实验证:触觉驱动的长视域兼容自主操控
展台的核心展示是VTLA模型驱动的双臂长视域自主纸箱成型操作演示,在逼真的场景中展现了硬核的技术能力。看似简单的纸盒成型任务,实际上是典型的复杂机器人操作场景,涉及灵活性、多步骤、强接触、高干扰等特点。它要求机器人连续完成一系列长序列的连贯操作,包括纸板抓取、展开和展开、精确对齐、折边和整形、压制和定型。它对设备的自适应能力和实时调节能力提出了极高的要求。
与传统机器人固定轨迹编程和PU不同依靠视觉主导的被动操作模式,Xense Robotics 的解决方案完全依靠实时“触觉 + 视觉”反馈来驱动自主决策和运动调节。面对薄、轻、易变形、接触状态动态变化的柔性纸板材料,机器人可以实时感知接触位置、力的大小、材料变形和接触稳定性,自主获取操作状态,动态修正双臂的协调动作。无需人工预设轨迹,即可自适应地完成整个标准化成形操作过程。
这一现实世界的演示清楚地证明,凭借触觉智能,机器人可以摆脱预设程序的束缚,从“被动执行命令”前进到“主动感知、自主适应、动态操纵”。它解决了柔性材料处理和运输方面的一个关键行业痛点
全品类展示:构建触觉智能全栈技术闭环
除了核心实景演示外,Xense Robotics此次还带来重磅产品首发和全系列技术矩阵展示,精心呈现“硬件感知-数据采集-算法”的全栈闭环物理智能能力优化-场景实现。”
现场,机器人物理交互数据采集定制设备TacCap-Gripper全球首发。作为一款可穿戴式二指体智能触觉数据采集设备,该产品集成了高精度视觉触觉传感器、IMU惯性测量单元、高分辨率编码器,可实现多维度的同步采集和精准匹配。来自机器人运动、视觉和触觉的所有数据。
在机器人操作中,最关键且最难捕获的信息是接触后的动态物理交互过程。 TacCap-Gripper可以准确记录接触开始和结束状态、压力分布、材料变形、滑移趋势和力波动等关键微观信息。它将模糊的物理交互行为转化为高质量的具体数据,可以收集、同步、建模并用于训练。这为机器人精细抓取、精密装配、自适应操控优化、实体智能模型迭代训练等提供了必要的数据支撑,填补了行业物理智能数据环的关键空白。
同时,Xense Robotics全面展示了其完整的多模态触觉传感器产品矩阵,全面覆盖了包括虚拟现实在内的所有硬件形态。指尖、抓手、平面、曲面,适配灵巧手、工业机械臂、仿人机器人、各类实体智能体、柔性交互设备等多种场景载体。其中,自主研发的指尖触觉传感器可精准捕捉微变形、纹理变化、多维受力状态,精准支持对准、戳戳、滚动、精细抓取等高精度操作。搭配系统化的全手触觉解决方案,可实现持续、全方位的手部触觉反馈,充分满足复杂的人机交互和精细操作的需求。
从多模态感知硬件到专业数据采集设备,再到VTLA模型的机器人操作演示,Xense Robotics此次展示的不是单一产品,而是完整的物理智能赋能系统:捕捉真实的物理现象通过触觉硬件采集信息,通过专业的数据采集设备积累高价值的交互数据,最终基于自主研发的VTLA模型算法实现机器人操作能力的持续进化,让每一次物理接触都成为机器人自主学习和场景泛化的核心数据资产。
轻量级沉浸式体验:让先进的触觉技术变得可见、可体验、可应用
直观传达机器人的技术优势为了实现高精度触觉传感,Xense Robotics展台特别设置了轻量级触觉互动游戏体验区。放弃了传统的机械手柄、触摸按钮等控制方式,完全依靠Xense Robotics自主研发的平面触觉传感器。通过参观者的轻触、按压、力度变化,实时做出反应,控制活动进度。
这种轻松、引人入胜的交互体验直接体现了 Xense Robotics 触觉传感器的超高灵敏度、毫秒级实时响应和细粒度压力识别。让所有参观者亲身体验触觉智能的细腻感知和动态交互优势,同时也验证了触觉技术在人机交互、多模态智能输入等场景中的广泛应用潜力。
持续的技术承诺:推动具身智能从“看”到“做”
从触觉硬件感知、触觉数据显示到真实任务验证和验证现场互动体验方面,Xense Robotics是全球最早提出触觉空间智能理论的硬科技公司,长期专注于机器人触觉智能核心领域。 Xense 机器人公司拥有成功构建了涵盖触觉感知硬件、数据采集硬件、触觉世界模型、场景化VTLA应用的全栈闭环物理智能生态系统。
行业的发展已经表明,下一代先进的实体智能系统不能仅依靠视觉来理解环境。他们还需要触觉智能来理解物理交互的逻辑,并准确识别力、变形和接触状态等核心信息,从而能够适应复杂多变的现实工作场景。只有将视觉认知与触觉感知相结合,机器人才能真正理解物理世界,实现从“简单执行动作”到“深度理解交互、自主适应场景、可靠完成任务”的核心升级。
展望未来,Xense Robotics将继续秉承“触摸点燃物理”的核心主张。Xense Robotics将不断迭代高精度触觉传感硬件,完善触觉数据生态,优化感知和VTLA模型算法。Xense Robotics将致力于使触觉智能成为人形机器人、工业机器人以及各类具身智能体的通用基础能力,加速中国硬科技触觉创新的全球拓展,推动全球具身智能从实验室验证到大规模现实世界部署。